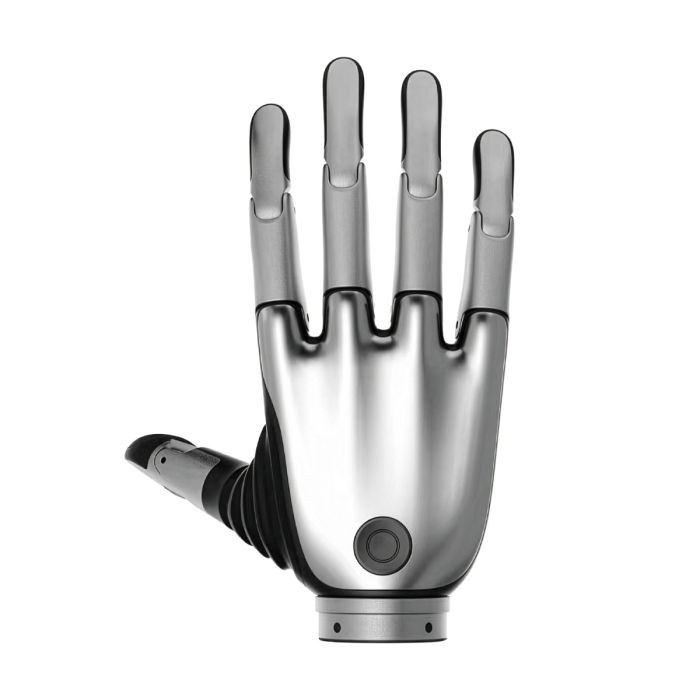
BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL)
In stock
- ब्रांड:
- BRAINCO
- मॉडल:
- REVO 2 BASIC
- भाग #:
- XRL
- ORIGIN:
- चीन
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Basic-Left
BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL)
रोबोटिक हाथ चुनते समय पकड़ की क्षमता जितना ही महत्त्वपूर्ण प्रश्न यह है कि वह आपके नियंत्रक, विद्युत व्यवस्था और परीक्षण पद्धति में कैसे शामिल होगा। BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL) को प्रकाशित विवरण में रोबोट एकीकरण और अनुसंधान के लिए बायोनिक डेक्स्टरस हाथ बताया गया है। इसलिए इसका मूल्यांकन केवल उँगलियों की गति देखकर नहीं, बल्कि नियंत्रण इंटरफेस, प्रतिक्रिया संकेत और अनुप्रयोग की सीमाएँ साथ रखकर करना उपयोगी है। आपके लिए सही चयन वह होगा जिसका विन्यास प्रयोगशाला की अपेक्षाओं और वास्तविक कार्य की आवश्यकताओं से मेल खाए।
यह उत्पाद इस पृष्ठ के माध्यम से कोटेशन पर उपलब्ध है।
पृष्ठभूमि
BRAINCO और Revo 2 की उत्पाद पहचान
यह उत्पाद BRAINCO ब्रांड के अंतर्गत प्रस्तुत किया गया है। उपलब्ध प्रकाशित स्रोत Revo 2 परिवार में Basic, Pro और Touch संस्करणों का उल्लेख करता है। उसी स्रोत के अनुसार Basic के संस्करण कोड XRL/XRR, Pro के XEL/XER और Touch के XTL/XTR हैं। इस पृष्ठ का चयन बाएँ हाथ वाला Basic मॉडल है; अन्य संस्करणों के नाम यहाँ तुलना और सही विन्यास पहचानने के लिए दिए गए हैं।
उपलब्ध तथ्यपत्र में कंपनी की स्थापना, विकास-क्रम या पूर्ववर्ती उत्पाद से तकनीकी बदलावों का विस्तृत इतिहास नहीं है। इसलिए Revo 2 नाम को किसी अप्रमाणित पीढ़ीगत सुधार का आधार नहीं माना गया है। खरीद मूल्यांकन में ब्रांड परिचय से आगे बढ़कर संबंधित मॉडल का डेटाशीट, संचार विवरण और एकीकरण की आवश्यकताएँ देखना अधिक उपयोगी होगा।
Basic का स्थान और नियंत्रण संबंधी आधार
प्रकाशित विनिर्देश के अनुसार Revo 2 में कुल 11 स्वतंत्रता-अंश और 6 सक्रिय जोड़ हैं। सक्रिय जोड़ों की संख्या और कुल स्वतंत्रता-अंश अलग अवधारणाएँ हैं; सभी स्वतंत्रता-अंशों को अलग-अलग मोटर चालित मानना उचित नहीं होगा। आपके प्रयोग में किन गतियों को सीधे आदेश दिया जा सकता है, इसकी पुष्टि नियंत्रण दस्तावेज़ से करनी चाहिए।
Basic के लिए प्रकाशित विवरण में स्थिति, वेग और धारा प्रतिक्रिया नियंत्रण, साथ ही कैस्केड नियंत्रण और अनुपालक नियंत्रण का उल्लेख है। इसी स्रोत के अनुसार SDK Python/C का समर्थन करता है और Linux/Windows/ROS प्रणालियों के साथ संगत है। ये विवरण सॉफ्टवेयर योजना बनाने का आधार देते हैं, लेकिन किसी विशेष रोबोट, नियंत्रक या सॉफ्टवेयर संस्करण के साथ तैयार एकीकरण की पुष्टि नहीं करते। संबंधित निर्भरताएँ कोटेशन के समय स्पष्ट कराएँ।
तकनीकी विनिर्देश
नीचे दिए गए मान प्रकाशित स्रोत के अनुसार हैं। शृंखला के साझा मान स्रोत में संस्करणवार अलग नहीं किए गए हैं; विद्युत मान जहाँ अलग दिए गए हैं, वहाँ प्रत्येक संस्करण का अपना मान रखा गया है।
| विनिर्देश | Basic — XRL/XRR | Pro — XEL/XER | Touch — XTL/XTR |
|---|---|---|---|
| स्वतंत्रता-अंश, शृंखला का साझा विवरण | 11(6 active) | 11(6 active) | 11(6 active) |
| वजन, साझा मान | 383 g | 383 g | 383 g |
| ऊँचाई: हथेली के आधार से मध्यमा के सिरे तक | 160 mm | 160 mm | 160 mm |
| पूरी मुट्ठी की पकड़ का बल, साझा मान | ≥50N | ≥50N | ≥50N |
| चुटकी पकड़ का बल, साझा मान | ≥15N | ≥15N | ≥15N |
| अधिकतम पेलोड, साझा मान | ≥20kg | ≥20kg | ≥20kg |
| संचालन शोर, at 50cm | ≤50dB | ≤50dB | ≤50dB |
| मोड़ने/सीधा करने का प्रकाशित समय | ≤0.65s | ≤0.65s | ≤0.65s |
| आपूर्ति वोल्टेज | 12-28V | 12-64V | 12-64V |
| स्थिर धारा | 65 mA @24V | 115 mA @24V | 115 mA @24V |
| बिना भार औसत धारा: उँगलियों का मोड़ना और सीधा करना | 350mA @24V | 390mA @24V | 390mA @24V |
| अधिकतम धारा | 4.6 A @24V | 4.65A @24V | 4.65A @24V |
| पुनरावृत्ति नियंत्रण परिशुद्धता | 0.1° | 0.1° | 0.1° |
| अंगूठे और तर्जनी के बीच अधिकतम खुलने-बंद होने की दूरी | 100mm(from thumb to index finger) | 100mm(from thumb to index finger) | 100mm(from thumb to index finger) |
| संचालन तापमान और आर्द्रता, प्रकाशित अभिव्यक्ति | -10 - 40℃ / 90%RH | -10 - 40℃ / 90%RH | -10 - 40℃ / 90%RH |
| संचार इंटरफेस | RS-485 or CAN FD (485, CANfd) | इस तथ्यपत्र में अलग विवरण नहीं | इस तथ्यपत्र में अलग विवरण नहीं |
| कनेक्टर और स्थान | कलाई के नीचे; BM05B-PASS-TFT(LF)(SN) | इस तथ्यपत्र में अलग विवरण नहीं | इस तथ्यपत्र में अलग विवरण नहीं |
| Basic नियंत्रण विवरण | स्थिति, वेग, धारा प्रतिक्रिया; कैस्केड और अनुपालक नियंत्रण | इस तथ्यपत्र में अलग विवरण नहीं | इस तथ्यपत्र में अलग विवरण नहीं |
| सुरक्षा कार्य, शृंखला का साझा विवरण | धारा, स्टॉल, उच्च तापमान और टक्कर से सुरक्षा | धारा, स्टॉल, उच्च तापमान और टक्कर से सुरक्षा | धारा, स्टॉल, उच्च तापमान और टक्कर से सुरक्षा |
| SDK, शृंखला का साझा विवरण | Python/C; Linux/Windows/ROS | Python/C; Linux/Windows/ROS | Python/C; Linux/Windows/ROS |
| ऑनलाइन उन्नयन, साझा विवरण | OTA | OTA | OTA |
| डिफॉल्ट डिवाइस ID, प्रकाशित Revo 2 विवरण | बायाँ 126; दायाँ 127 | बायाँ 126; दायाँ 127 | बायाँ 126; दायाँ 127 |
| मानक रंग, साझा विवरण | Space Gray, Silver; थोक रंग अनुकूलन का उल्लेख | Space Gray, Silver; थोक रंग अनुकूलन का उल्लेख | Space Gray, Silver; थोक रंग अनुकूलन का उल्लेख |
| चौड़ाई | निर्माता ने प्रकाशित नहीं की; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
| IP रेटिंग | निर्माता ने प्रकाशित नहीं की; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
| निर्माण सामग्री | निर्माता ने प्रकाशित नहीं की; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
| पैकेज में शामिल वस्तुएँ | निर्माता ने प्रकाशित नहीं कीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
| केबल की लंबाई | निर्माता ने प्रकाशित नहीं की; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
| सेवा आयु | निर्माता ने प्रकाशित नहीं की; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि | प्रकाशित नहीं; कोटेशन पर पुष्टि |
विनिर्देश प्रकाशित स्रोत के अनुसार हैं; चयनित संस्करण के डेटाशीट से इनकी पुष्टि कोटेशन के समय की जाएगी।
क्या Basic और Pro की विद्युत आवश्यकताएँ समान हैं?
प्रकाशित तालिका के अनुसार Basic की आपूर्ति सीमा 12-28V है, जबकि Pro और Touch के लिए 12-64V दिया गया है। इसलिए किसी दूसरे संस्करण की आपूर्ति सीमा को इस Basic मॉडल पर लागू नहीं करना चाहिए। मौजूदा रोबोट की विद्युत व्यवस्था से मेल देख रहे खरीदार के लिए यह अंतर नाम या बाहरी रूप से अधिक निर्णायक हो सकता है।
प्रकाशित स्रोत में Basic की स्थिर और बिना भार औसत धारा भी अन्य संस्करणों से अलग है। हालाँकि, इन मानों से किसी पूरे कार्यचक्र की ऊर्जा खपत, बैटरी अवधि या लगातार उपलब्ध पकड़ का निष्कर्ष नहीं निकाला जा सकता। परीक्षण में भार, गति आदेश और कार्यचक्र अलग हो सकते हैं; अपनी परियोजना के लिए आपूर्ति क्षमता और सुरक्षा व्यवस्था की समीक्षा आवश्यक है।
यदि आपका प्रस्तावित विद्युत विन्यास Basic की प्रकाशित सीमा से बाहर है, तो BrainCo Revo 2 Pro Dexterous बायाँ हाथ (XEL) की तुलना उपयोगी हो सकती है। केवल व्यापक वोल्टेज सीमा के आधार पर उसे बेहतर पकड़, अतिरिक्त संवेदन या अधिक परिशुद्धता वाला मानना उपलब्ध तथ्यपत्र से समर्थित नहीं है।
BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL) किसके लिए है?
प्रकाशित उत्पाद विवरण के आधार पर इसका मूल्यांकन रोबोट एकीकरण और अनुसंधान करने वाली टीमों के लिए प्रासंगिक है। विश्वविद्यालय प्रयोगशालाएँ, रोबोटिक नियंत्रण शोधकर्ता और प्रणाली एकीकरण अभियंता ऐसे हाथ का उपयोग पकड़ संबंधी प्रयोगों तथा नियंत्रण पद्धतियों के अध्ययन के लिए विचार कर सकते हैं। अंतिम उपयुक्तता आपके रोबोट के यांत्रिक जोड़, विद्युत आपूर्ति और संचार व्यवस्था पर निर्भर करेगी।
यदि आपके विन्यास को दाएँ हाथ की आवश्यकता है, तो BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) संबंधित विकल्प है। पूरे परिवार की तुलना के लिए BrainCo Revo 2 श्रेणी देखी जा सकती है। उपलब्ध विवरण किसी विशेष औद्योगिक प्रक्रिया, चिकित्सा उपयोग या प्रमाणित मानव-सहयोगी संचालन की उपयुक्तता स्थापित नहीं करता; ऐसे उपयोगों का अलग सत्यापन आवश्यक है।
BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL) का उपयोग किन कार्यों में किया जा सकता है?
- पकड़ संबंधी अनुसंधान: नियंत्रित प्रयोगों में वस्तुओं और पकड़ की रणनीतियों के व्यवहार का अध्ययन करें।
- नियंत्रण पद्धति का मूल्यांकन: प्रकाशित नियंत्रण विकल्पों की पुष्टि के बाद अपने आदेश और प्रतिक्रिया प्रवाह का परीक्षण करें।
- रोबोट एकीकरण: चयनित रोबोट के यांत्रिक, विद्युत और संचार संयोजन का सत्यापन करें।
- सॉफ्टवेयर प्रयोग: प्रकाशित SDK समर्थन के आधार पर विकास परिवेश की संगतता जाँचें।
- शैक्षणिक प्रदर्शन: पर्यवेक्षित प्रयोगशाला में रोबोटिक मैनिपुलेशन की अवधारणाएँ समझाएँ।
- प्रोटोटाइप सत्यापन: व्यापक तैनाती से पहले अपनी कार्य-वस्तुओं और परीक्षण प्रक्रियाओं का मूल्यांकन करें।
कोटेशन और उपलब्धता
कोटेशन माँगते समय बाएँ हाथ वाला Basic विन्यास, आपके रोबोट का परिचय, अपेक्षित कार्य और चुना हुआ संचार इंटरफेस बताएँ। साथ में यांत्रिक माउंटिंग, पिनआउट, आवश्यक केबल, सॉफ्टवेयर दस्तावेज़ और पैकेज की सामग्री की पुष्टि माँगें। इन विवरणों के बिना उपकरण मिलने के बाद एकीकरण के लिए आवश्यक वस्तुओं का अनुमान लगाना उचित नहीं होगा।
डिलीवरी, सीमा-शुल्क और सहायता की व्यवस्था कोटेशन के साथ तय की जाती है।
आपकी परियोजना के लिए विन्यास और आवश्यकताओं की पुष्टि सहित कोटेशन का अनुरोध इस पृष्ठ पर उपलब्ध है।
अक्सर पूछे जाने वाले प्रश्न
क्या यह बाएँ हाथ वाला Basic संस्करण है?
हाँ, इस पृष्ठ की उत्पाद पहचान बाएँ हाथ वाले XRL मॉडल की है। प्रकाशित संस्करण तालिका Basic परिवार को XRL/XRR कोड से दर्शाती है; कोटेशन में XRL चयन स्पष्ट रखें।
क्या Basic में सभी स्वतंत्रता-अंश सक्रिय हैं?
प्रकाशित विवरण कुल 11 स्वतंत्रता-अंश और 6 सक्रिय जोड़ बताता है। प्रत्येक गति की आदेशयोग्यता और आपसी यांत्रिक संबंध को संबंधित नियंत्रण दस्तावेज़ से सत्यापित करें।
नियंत्रक से संचार कैसे होता है?
Basic के प्रकाशित विवरण में RS-485 या CAN FD संचार का उल्लेख है। संदेश प्रारूप, पिनआउट और आपके नियंत्रक की संगतता की पुष्टि एकीकरण से पहले आवश्यक है।
क्या Python और ROS के साथ उपयोग संभव है?
प्रकाशित SDK विवरण Python/C समर्थन और Linux/Windows/ROS संगतता बताता है। समर्थित संस्करण, स्थापना निर्देश और उदाहरण कोड का विवरण उपलब्ध तथ्यपत्र में नहीं है; इन्हें कोटेशन के समय माँगें।
क्या प्रकाशित पेलोड हर पकड़ पर लागू होगा?
प्रकाशित स्रोत अधिकतम पेलोड ≥20kg बताता है, लेकिन उससे संबंधित परीक्षण स्थितियाँ उपलब्ध नहीं हैं। इसे हर वस्तु, पकड़ मुद्रा या गतिशील कार्य के लिए सुनिश्चित क्षमता न मानें; अपने अनुप्रयोग की पुष्टि कराएँ।
क्या यह धूल या पानी वाले वातावरण के लिए उपयुक्त है?
निर्माता ने IP रेटिंग प्रकाशित नहीं की है; इसकी पुष्टि कोटेशन के समय की जाएगी। प्रकाशित तापमान और आर्द्रता विवरण को जलरोधकता या धूल से सुरक्षा का प्रमाण नहीं माना जाना चाहिए।
BrainCo Revo 2 Basic Dexterous Bionic बायाँ हाथ (XRL) कहाँ खरीदें और इसकी लागत कैसे जानें?
आप इस पृष्ठ से कोटेशन का अनुरोध कर सकते हैं। चयनित विन्यास, पैकेज की सामग्री और परियोजना की आवश्यकताएँ स्पष्ट करके लागत तथा संबंधित व्यवस्था की जानकारी लें।
सारांश
रोबोटिक हाथ का चयन पकड़ के प्रकाशित मानों से शुरू हो सकता है, लेकिन सफल एकीकरण के लिए विद्युत सीमाएँ, नियंत्रण व्यवहार और अधूरे दस्तावेज़ भी उतने ही महत्त्वपूर्ण हैं। इस Basic बाएँ हाथ के प्रकाशित विवरण से संचार, SDK और नियंत्रण संबंधी मूल्यांकन का आधार मिलता है; साथ ही चौड़ाई, सामग्री, पैकेज और सेवा आयु जैसी जानकारी की पुष्टि अभी आवश्यक है। अपनी परीक्षण योजना और रोबोट की आवश्यकताओं को साथ रखकर चयन करें। सही विन्यास के कोटेशन और तकनीकी पुष्टि के लिए यह पृष्ठ आपका प्रारंभिक बिंदु है।