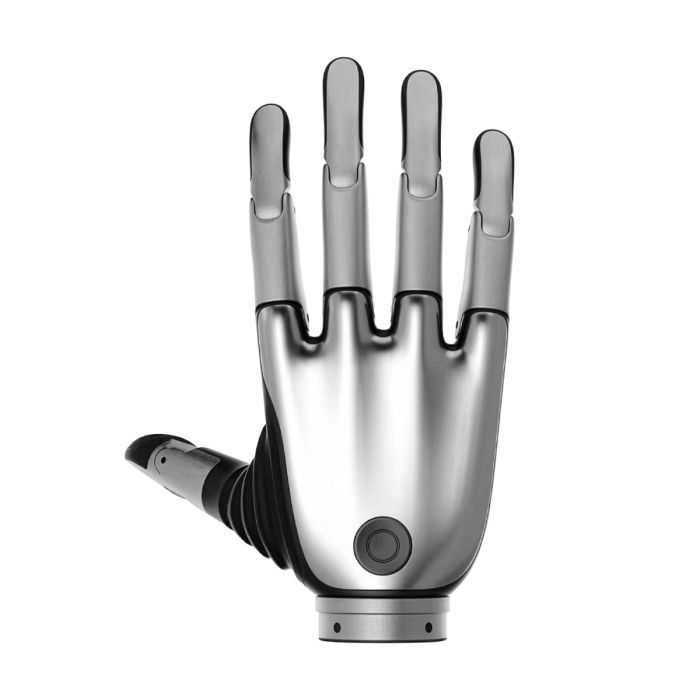
BrainCo Revo 2 Pro Dexterous दायाँ हाथ
In stock
- ब्रांड:
- BRAINCO
- मॉडल:
- REVO 2 PRO
- भाग #:
- XER
- ORIGIN:
- चीन
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro Dexterous दायाँ हाथ
रोबोट की बाँह चाहे कितनी भी सटीक हो, वस्तु से असली संपर्क उँगलियों पर ही होता है। यहीं अधिकांश अनुसंधान परियोजनाएँ अटकती हैं: हाथ की यांत्रिक बनावट, संचार और सॉफ़्टवेयर एक साथ बैठें, तभी पकड़ का प्रयोग भरोसेमंद बनता है। BrainCo Revo 2 Pro Dexterous दायाँ हाथ इसी जोड़ पर काम करने वालों के लिए है। यह रोबोट एकीकरण और अनुसंधान के लिए बना बायोनिक डेक्स्टरस हाथ है, और इसका Pro संस्करण (कोड XEL/XER) तीन संचार विकल्पों के साथ आता है।
यह उत्पाद इस पृष्ठ के माध्यम से कोटेशन पर उपलब्ध है।
पृष्ठभूमि
BRAINCO और Revo 2 श्रृंखला
BRAINCO ब्रांड की Revo 2 श्रृंखला में तीन संस्करण हैं: Basic (XRL/XRR), Pro (XEL/XER) और Touch (XTL/XTR)। कोड में अंतिम अक्षर हाथ की दिशा बताता है, यानी L बायाँ और R दायाँ। यह पृष्ठ Pro के दाएँ हाथ (XER) का है। यदि आपके रोबोट को बायाँ हाथ चाहिए, तो Pro का बायाँ रूप BrainCo Revo 2 Pro Dexterous बायाँ हाथ (XEL) के रूप में अलग पृष्ठ पर है। पूरी श्रृंखला एक ही स्थान पर देखने के लिए श्रेणी BrainCo Revo 2 देखी जा सकती है।
इस श्रृंखला के हर संस्करण की अपनी पहचान है, इसलिए एक संस्करण की विशेषता को दूसरे पर लागू नहीं किया जाना चाहिए। खरीद-प्रक्रिया में संस्करण और दिशा, दोनों कोटेशन के अनुरोध में स्पष्ट लिखें।
डेक्स्टरस डिज़ाइन और नियंत्रण की तकनीक
स्रोत के अनुसार इस हाथ में 6 सक्रिय जोड़ और 11 डिग्री ऑफ़ फ़्रीडम हैं। अंगूठे में अभिवर्तन और अपवर्तन (abduction और adduction) के लिए दो सक्रिय डिग्री ऑफ़ फ़्रीडम हैं, साथ ही मोड़ने और सीधा करने (flexion और extension) के लिए एक निष्क्रिय डिग्री ऑफ़ फ़्रीडम है। शेष चार उँगलियों में से प्रत्येक में मोड़ने और सीधा करने के लिए एक सक्रिय और एक निष्क्रिय डिग्री ऑफ़ फ़्रीडम है। इस प्रकार कम सक्रिय जोड़ों से अधिक लचीली पकड़ संभव होती है।
नियंत्रण के स्तर पर हाथ में क्लोज़्ड-लूप सर्वो नियंत्रण, उपयोगकर्ता द्वारा परिभाषित जेस्चर और धारा, स्टॉल, उच्च तापमान तथा टक्कर की स्थितियों के लिए सुरक्षा दी गई है। यह संयोजन उन परियोजनाओं के लिए उपयोगी है जहाँ हाथ बार-बार भिन्न वस्तुओं के साथ परखा जाता है। BRAINCO की स्थापना या कंपनी के विकास-क्रम का विवरण उपलब्ध स्रोतों में नहीं है, इसलिए यहाँ नहीं दिया गया है।
तकनीकी विनिर्देश
| विनिर्देश | मान |
|---|---|
| संस्करण कोड | XEL/XER |
| उत्पाद प्रकार | रोबोट एकीकरण और अनुसंधान के लिए बायोनिक डेक्स्टरस हाथ |
| सक्रिय जोड़ | 6 |
| डिग्री ऑफ़ फ़्रीडम | 11 |
| अंगूठा | अभिवर्तन/अपवर्तन के लिए दो सक्रिय DOF; मोड़ने/सीधा करने के लिए एक निष्क्रिय DOF |
| चार उँगलियाँ | प्रत्येक में मोड़ने/सीधा करने के लिए एक सक्रिय और एक निष्क्रिय DOF |
| संचार इंटरफ़ेस | 485 / CAN FD / EtherCAT (इंटरफ़ेस कलाई के नीचे स्थित) |
| SDK सहायता | Linux, Windows और ROS कार्यप्रवाह |
| नियंत्रण | क्लोज़्ड-लूप सर्वो नियंत्रण; कस्टम जेस्चर परिभाषा |
| सुरक्षा | धारा, स्टॉल, उच्च तापमान और टक्कर |
विनिर्देश निर्माता द्वारा प्रकाशित रूप में दिए गए हैं और कोटेशन के समय डेटाशीट से पुष्ट किए जाते हैं।
निर्माता ने आयाम, कलाई के माउंटिंग आयाम, सामग्री, IP रेटिंग और सेवा-आयु प्रकाशित नहीं किए हैं; इन्हें कोटेशन के समय पुष्ट किया जाएगा।
Pro संस्करण में तीन संचार इंटरफ़ेस का क्या महत्व है?
स्रोत के अनुसार दूसरी पीढ़ी के हाथ के उन्नत (advanced) और स्पर्श (tactile) संस्करण संचार और नियंत्रण के लिए 485, CAN FD और EtherCAT, तीनों का समर्थन करते हैं। Pro इसी उन्नत वर्ग का संस्करण है। व्यवहार में इसका अर्थ यह है कि आप अपने रोबोट के मौजूदा नियंत्रण ढाँचे के अनुसार इंटरफ़ेस चुन सकते हैं, बजाय इसके कि पूरा ढाँचा हाथ के अनुसार बदलना पड़े। इंटरफ़ेस कलाई के नीचे स्थित है, इसलिए केबल-मार्ग की योजना बाँह के अंतिम जोड़ के पास बनानी होगी।
Basic संस्करण के इंटरफ़ेस के बारे में उपलब्ध तथ्य-पत्र कुछ नहीं कहता, इसलिए तुलना करते समय Basic की पुष्टि कोटेशन में अलग से करें।
सुरक्षा और सॉफ़्टवेयर सहायता अनुसंधान में कैसे काम आती है?
अनुसंधान में हाथ को बार-बार सीमा के निकट चलाया जाता है, इसलिए धारा, स्टॉल, उच्च तापमान और टक्कर की सुरक्षा प्रयोग के दौरान हाथ और वस्तु दोनों के जोखिम को कम करने में सहायक है। क्लोज़्ड-लूप सर्वो नियंत्रण से जोड़ों की स्थिति पर प्रतिक्रिया-आधारित नियंत्रण रखा जाता है।
सॉफ़्टवेयर की ओर से SDK Linux, Windows और ROS कार्यप्रवाहों के लिए उपलब्ध है। जो टीमें पहले से ROS में काम करती हैं, वे हाथ को अपने मौजूदा परीक्षण-ढाँचे में जोड़ सकती हैं। कस्टम जेस्चर परिभाषित करने की सुविधा बार-बार दोहराई जाने वाली पकड़ को सहेजने में काम आती है।
BrainCo Revo 2 Pro दायाँ हाथ किनके लिए है?
यह हाथ मुख्यतः उन अनुसंधान प्रयोगशालाओं, विश्वविद्यालय समूहों और रोबोटिक्स विकास टीमों के लिए है जो अपने प्लेटफ़ॉर्म पर डेक्स्टरस पकड़ का परीक्षण करना चाहती हैं। जिन टीमों को तीनों संचार इंटरफ़ेस में से चुनने की सुविधा चाहिए, उनके लिए Pro उपयुक्त बैठता है। दाएँ हाथ की आवश्यकता वाले ह्यूमनॉइड या द्वि-हस्त (दोनों हाथों वाले) प्रयोगों में यह XER रूप काम आता है; बाएँ हाथ के लिए ऊपर बताया XEL रूप चुनें।
यदि आपका लक्ष्य अपेक्षाकृत सरल विन्यास है, तो BrainCo Revo 2 Basic दायाँ हाथ (XRR) पर विचार किया जा सकता है। जिन्हें स्पर्श-संवेदन वाला संस्करण चाहिए, वे Brainco Revo 2 Touch दायाँ हाथ (XTR) देख सकते हैं। हाथों की व्यापक श्रेणी के लिए Hands श्रेणी उपयोगी है।
BrainCo Revo 2 Pro दायाँ हाथ का उपयोग किस लिए होता है?
- रोबोट एकीकरण: किसी रोबोट बाँह या ह्यूमनॉइड प्लेटफ़ॉर्म के अंतिम छोर पर डेक्स्टरस हाथ के रूप में जोड़ने के लिए।
- पकड़ का अनुसंधान: विभिन्न वस्तुओं पर अलग-अलग पकड़ की विधियों का परीक्षण करने के लिए।
- कस्टम जेस्चर विकास: अपनी परियोजना के अनुसार जेस्चर परिभाषित कर उन्हें दोहराने के लिए।
- ROS आधारित प्रयोग: SDK की सहायता से ROS कार्यप्रवाह में हाथ को नियंत्रित करने के लिए।
- संचार-ढाँचे का मूल्यांकन: 485, CAN FD और EtherCAT में से अपने नियंत्रण तंत्र के अनुकूल इंटरफ़ेस परखने के लिए।
- शिक्षण और प्रदर्शन: प्रयोगशालाओं में बायोनिक हाथ की गतिकी समझाने और प्रदर्शित करने के लिए।
मूल्य और उपलब्धता
इस उत्पाद के लिए कोई मूल्य प्रदर्शित नहीं किया गया है; कोटेशन ही अगला चरण है। अपनी आवश्यकता, हाथ की दिशा और संस्करण बताकर कोटेशन का अनुरोध करें। डिलीवरी, सीमा-शुल्क और सहायता की व्यवस्था कोटेशन के साथ तय की जाती है। यह उत्पाद इस पृष्ठ पर कोटेशन पर उपलब्ध है।
अक्सर पूछे जाने वाले प्रश्न
Revo 2 Pro में कितने सक्रिय जोड़ और डिग्री ऑफ़ फ़्रीडम हैं?
स्रोत के अनुसार श्रृंखला में 6 सक्रिय जोड़ और 11 डिग्री ऑफ़ फ़्रीडम हैं।
यह कौन-से संचार इंटरफ़ेस का समर्थन करता है?
Pro संस्करण 485, CAN FD और EtherCAT का समर्थन करता है। इंटरफ़ेस कलाई के नीचे स्थित है।
कौन-से सॉफ़्टवेयर वातावरण में SDK उपलब्ध है?
SDK Linux, Windows और ROS कार्यप्रवाहों के लिए उपलब्ध है।
इसमें कौन-सी सुरक्षा सुविधाएँ हैं?
हाथ में धारा, स्टॉल, उच्च तापमान और टक्कर की स्थितियों के लिए सुरक्षा है। साथ में क्लोज़्ड-लूप सर्वो नियंत्रण और कस्टम जेस्चर परिभाषा भी है।
XER और XEL में क्या अंतर है?
दोनों Pro संस्करण के रूप हैं। XER दायाँ हाथ है और XEL बायाँ हाथ है।
क्या IP रेटिंग और सामग्री की जानकारी उपलब्ध है?
निर्माता ने IP रेटिंग, सामग्री, आयाम और सेवा-आयु प्रकाशित नहीं की है। इन्हें कोटेशन के समय पुष्ट किया जाएगा।
BrainCo Revo 2 Pro दायाँ हाथ कहाँ से खरीदें और इसकी लागत क्या है?
आप इसे इसी पृष्ठ के माध्यम से कोटेशन पर प्राप्त कर सकते हैं। कीमत यहाँ प्रदर्शित नहीं की जाती; कोटेशन के अनुरोध पर विवरण साझा किया जाता है।
सारांश
रोबोट का हाथ ही वह बिंदु है जहाँ योजना वास्तविक काम में बदलती है। BrainCo Revo 2 Pro का दायाँ हाथ इस बिंदु पर 6 सक्रिय जोड़, 11 डिग्री ऑफ़ फ़्रीडम, तीन संचार इंटरफ़ेस, Linux, Windows और ROS के लिए SDK तथा चार प्रकार की सुरक्षा के साथ आता है। जो विवरण अभी प्रकाशित नहीं हैं, वे कोटेशन के समय पुष्ट होंगे। यदि आप इसे अपने रोबोट या अनुसंधान परियोजना के लिए परख रहे हैं, तो यह पृष्ठ आपका प्रारंभ-बिंदु है।
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.