BrainCo Revo 3-21 V-Touch रोबोट हाथ
In stock
- ब्रांड:
- BRAINCO
- मॉडल:
- REVO 3-21 V-TOUCH
- ORIGIN:
- चीन
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
BrainCo Revo 3-21 V-Touch रोबोट हाथ
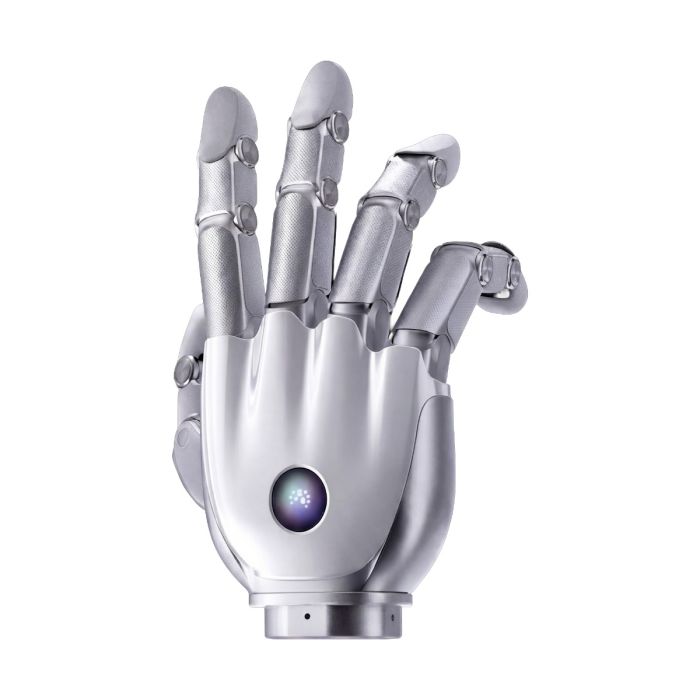
कोई भी रोबोट हाथ कितना ही फुर्तीला हो, यदि वह छूकर महसूस नहीं कर सकता तो दस्ताने पहनकर बारीक काम करने जैसा है: गति तो है, पर जानकारी नहीं। BrainCo Revo 3-21 V-Touch Robot Hand इसी कमी को दूर करने की दिशा में बना है, क्योंकि इसमें उँगलियों की गति के साथ हथेली और उँगलियों की नोक पर स्पर्श की जानकारी भी जुड़ी है।
यह उत्पाद इस पृष्ठ के माध्यम से कोटेशन पर उपलब्ध है।
पृष्ठभूमि
BRAINCO और Revo 3 श्रेणी का संदर्भ
BRAINCO का Revo 3 जैव-अनुकरणीय कुशल रोबोट हाथ है, जिसे औद्योगिक स्वचालन, वैज्ञानिक अनुसंधान और उन्नत रोबोटिक मैनिपुलेशन के लिए डिज़ाइन किया गया है। कुशल रोबोट हाथ वे उपकरण हैं जो मानव हाथ की बनावट और गतिशीलता के निकट पहुँचने का प्रयास करते हैं, ताकि एक ही हाथ अलग-अलग आकार की वस्तुएँ उठा सके।
स्रोत में Revo 3 के चार संस्करणों के नाम मिलते हैं: Revo 3 U21, Revo 3 U21F, Revo 3 U21T और Revo 3 U21VT। इस पृष्ठ पर दिए सभी विस्तृत आँकड़े केवल Revo 3 U21VT के हैं और उन्हें किसी अन्य संस्करण पर लागू नहीं किया गया है। कोटेशन के समय आप अपने इच्छित संस्करण का पूरा मॉडल कोड बताएँ।
गति और स्पर्श को एक साथ जोड़ने वाली तकनीक
Revo 3 U21VT में कुल 21 डिग्री ऑफ़ फ़्रीडम हैं, जो डायरेक्ट-ड्रिवन और बैकड्राइवेबल हैं। चारों उँगलियों में प्रत्येक के 4 DoF और अँगूठे के 5 DoF हैं। अँगूठे को अधिक स्वतंत्रता मिलने से वह उँगलियों के सामने आ सकता है, और यही चुटकी तथा कई प्रकार की पकड़ का आधार बनता है। इस हाथ ने Kapandji अपोज़िशन परीक्षण में पूरे अंक प्राप्त किए हैं और यह Feix GRASP वर्गीकरण के 33 पकड़ प्रकारों को कवर करता है।
स्पर्श के लिए हथेली में पाईज़ोरेज़िस्टिव ऐरे और उँगलियों की नोक पर विज़न-टैक्टाइल संवेदन दिया गया है। पाईज़ोरेज़िस्टिव ऐरे में 336 बिंदु हैं और विज़न-टैक्टाइल प्रणाली में 2000 मार्कर हैं। स्पर्श बल की सीमा 0–20 N और रिज़ॉल्यूशन 0.01 N है। इसका अर्थ है कि नियंत्रण प्रणाली को केवल यह नहीं पता होता कि उँगली कहाँ है, बल्कि यह भी कि वस्तु कितने बल से छू रही है।
तकनीकी विनिर्देश
| विनिर्देश | मान (Revo 3 U21VT) |
|---|---|
| कुल डिग्री ऑफ़ फ़्रीडम | 21 (डायरेक्ट-ड्रिवन और बैकड्राइवेबल) |
| DoF वितरण | चार उँगलियाँ × 4 DoF, अँगूठा × 5 DoF |
| हाथ के आयाम | 216 × 108 × 50 mm |
| सप्लाई वोल्टेज | 16–85 V |
| अधिकतम धारा | 10 A (24 V) |
| अधिकतम सक्रिय ग्रिप बल | ≥100 N |
| अधिकतम उँगली-नोक पिंच बल | ≥25 N |
| कुल हाथ पेलोड | 20 kg |
| चार-उँगली पेलोड | 5 kg |
| रिपीटेबिलिटी | 0.1° |
| जोड़ खुलने/बंद होने का समय | 0.33 s |
| संचार इंटरफ़ेस | EtherCAT / CAN FD / RS-485 |
| संचार आवृत्ति | 500 Hz |
| ऑनबोर्ड सेंसर | IMU (मेनबोर्ड), तापमान (मेनबोर्ड) |
| स्पर्श प्रकार | हथेली में पाईज़ोरेज़िस्टिव ऐरे + उँगली-नोक पर विज़न-टैक्टाइल |
| स्पर्श बिंदु | 336 बिंदु (पाईज़ोरेज़िस्टिव) + 2000 मार्कर (विज़न-टैक्टाइल) |
| स्पर्श बल सीमा | 0–20 N |
| स्पर्श रिज़ॉल्यूशन | 0.01 N |
| टिकाऊपन रेटिंग | 10,00,000 से अधिक जोड़-फ़्लेक्स चक्र |
| SDK | क्रॉस-प्लेटफ़ॉर्म C/C++ और Python, Linux तथा Windows के साथ संगत |
विनिर्देश निर्माता द्वारा प्रकाशित रूप में दिए गए हैं और कोटेशन के समय डेटाशीट से पुष्ट किए जाते हैं। निर्माता ने हाथ का वज़न, IP रेटिंग, संचालन तापमान सीमा, पैकेज की सामग्री और कलाई के बिना केवल हाथ का द्रव्यमान प्रकाशित नहीं किया है; ये कोटेशन के समय पुष्ट किए जाते हैं।
Revo 3 U21VT की पहचान किन बातों से बनती है?
पहली बात है स्पर्श का दोहरा ढाँचा। हथेली का ऐरे बड़े संपर्क क्षेत्र का दबाव दर्शाता है, जबकि उँगलियों की नोक का विज़न-टैक्टाइल संवेदन बारीक संपर्क की जानकारी देता है। दोनों साथ होने से किसी वस्तु को पकड़ते समय संपर्क का पूरा चित्र बन सकता है, जो केवल जोड़ों की स्थिति पर निर्भर नियंत्रण से संभव नहीं।
दूसरी बात है भौतिक क्षमता और नियंत्रण गति का मेल। सक्रिय ग्रिप बल ≥100 N, कुल हाथ पेलोड 20 kg, रिपीटेबिलिटी 0.1° और संचार आवृत्ति 500 Hz है। 500 Hz पर EtherCAT, CAN FD या RS-485 के माध्यम से आदेश भेजे जा सकते हैं। जोड़ों का डायरेक्ट-ड्रिवन और बैकड्राइवेबल होना यह भी दर्शाता है कि हाथ को बाहरी बल पर प्रतिक्रिया देने वाले नियंत्रण के लिए उपयोग किया जा सकता है।
तीसरी बात है बिजली और सॉफ़्टवेयर एकीकरण। सप्लाई वोल्टेज की सीमा 16–85 V है और अधिकतम धारा 10 A (24 V) पर दी गई है। वोल्टेज गिरावट का जोखिम घटाने के लिए निर्माता कम से कम 100W रेटिंग वाली स्थिर 24V DC बिजली आपूर्ति के उपयोग की सलाह देता है। सॉफ़्टवेयर की ओर से C/C++ और Python के क्रॉस-प्लेटफ़ॉर्म SDK उपलब्ध हैं, जो Linux और Windows दोनों पर चलते हैं, इसलिए शोध प्रयोगशाला और उत्पादन-लाइन, दोनों के विकास-परिवेश में एकीकरण संभव है।
क्या सभी Revo 3 संस्करणों में स्पर्श-संवेदन समान है?
स्रोत की तालिका में स्पर्श बल सीमा और रिज़ॉल्यूशन की पहली स्तंभ-प्रविष्टि खाली (“/”) है, जबकि बाक़ी तीन स्तंभों में 0–20 N और 0.01 N दिए हैं। इसलिए संस्करणों के बीच स्पर्श-क्षमता में अंतर है और आपको अपने काम के अनुसार संस्करण चुनना चाहिए। चूँकि विस्तृत आँकड़े केवल U21VT के लिए उपलब्ध हैं, इस पृष्ठ पर अन्य संस्करणों के बारे में अनुमान नहीं लगाया गया है। यदि आपको स्पर्श-संवेदन की आवश्यकता नहीं है, तो BrainCo Revo 3-21 Basic Robot Hand देखें; यदि केवल स्पर्श-संस्करण चाहिए, तो BrainCo Revo 3-21 Touch Robot Hand देखें। दोनों में मॉडल कोड और विन्यास कोटेशन पर पुष्ट कराएँ।
Revo 3-21 V-Touch किसके लिए है?
यह उन शोध दलों के लिए है जो संपर्क-आधारित मैनिपुलेशन, पकड़ के अध्ययन या स्पर्श-फ़ीडबैक वाले नियंत्रण एल्गोरिद्म पर काम करते हैं। 33 पकड़ प्रकारों का दायरा और दोहरा स्पर्श-संवेदन ऐसे प्रयोगों के लिए उपयोगी आधार देता है।
यह औद्योगिक स्वचालन के उन इंटीग्रेटरों के लिए भी है जिन्हें EtherCAT जैसे औद्योगिक संचार पर चलने वाला हाथ चाहिए और जिनके काम में वस्तु की नाज़ुकता या असमान आकार के कारण पकड़ का बल जानना ज़रूरी है। रोबोट निर्माता और विश्वविद्यालय की प्रयोगशालाएँ भी इसके उपयोगकर्ता हो सकती हैं। जिन्हें स्पर्श-संवेदन की ज़रूरत नहीं, वे Basic संस्करण के पृष्ठ पर भी विचार कर सकते हैं।
Revo 3-21 V-Touch का उपयोग किसके लिए होता है?
- औद्योगिक स्वचालन: असेंबली, छँटाई या मशीन-टेंडिंग जैसे कामों में वस्तुओं को सँभालना।
- वैज्ञानिक अनुसंधान: कुशल मैनिपुलेशन और स्पर्श-आधारित नियंत्रण पर प्रयोग।
- पकड़ का अध्ययन: Feix GRASP वर्गीकरण के पकड़ प्रकारों का परीक्षण और विश्लेषण।
- स्पर्श-फ़ीडबैक नियंत्रण: संपर्क-बल की जानकारी पर आधारित पकड़ समायोजन के एल्गोरिद्म विकसित करना।
- रोबोटिक भुजा पर एकीकरण: उन्नत रोबोटिक्स प्लेटफ़ॉर्म पर अंतिम प्रभावक के रूप में उपयोग।
- शिक्षण और प्रदर्शन: प्रयोगशाला में जैव-अनुकरणीय हाथों और स्पर्श-संवेदन की पढ़ाई के लिए।
मूल्य और उपलब्धता
इस उत्पाद के लिए कोई मूल्य इस पृष्ठ पर प्रदर्शित नहीं किया गया है; कोटेशन ही अगला चरण है। आप अपना संस्करण, मात्रा और उपयोग बताकर कोटेशन माँग सकते हैं। डिलीवरी, सीमा-शुल्क और सहायता की व्यवस्था कोटेशन के साथ तय की जाती है। Revo 3-21 V-Touch Robot Hand कोटेशन पर इसी पृष्ठ पर उपलब्ध है।
अक्सर पूछे जाने वाले प्रश्न
Revo 3 U21VT में कितने DoF हैं?
कुल 21 DoF हैं, जो डायरेक्ट-ड्रिवन और बैकड्राइवेबल हैं। चारों उँगलियों में प्रत्येक के 4 DoF और अँगूठे के 5 DoF हैं।
इसमें किस प्रकार का स्पर्श-संवेदन है?
हथेली में पाईज़ोरेज़िस्टिव ऐरे और उँगलियों की नोक पर विज़न-टैक्टाइल संवेदन है। स्पर्श बल सीमा 0–20 N और रिज़ॉल्यूशन 0.01 N है।
यह किन इंटरफ़ेस से जुड़ता है?
संचार EtherCAT, CAN FD और RS-485 के माध्यम से होता है और संचार आवृत्ति 500 Hz है।
कौन-सा SDK और ऑपरेटिंग सिस्टम समर्थित है?
क्रॉस-प्लेटफ़ॉर्म C/C++ और Python SDK उपलब्ध हैं, जो Linux और Windows के साथ संगत हैं।
इसके लिए कैसी बिजली आपूर्ति उचित है?
निर्माता कम से कम 100W रेटिंग वाली स्थिर 24V DC बिजली आपूर्ति की सलाह देता है, ताकि वोल्टेज गिरावट का जोखिम कम रहे।
क्या हाथ का वज़न और IP रेटिंग उपलब्ध है?
निर्माता ने वज़न और IP रेटिंग प्रकाशित नहीं की है। इन्हें कोटेशन के समय पुष्ट किया जाता है।
Revo 3-21 V-Touch Robot Hand कहाँ से खरीदें और इसकी लागत क्या है?
यह इस पृष्ठ के माध्यम से कोटेशन पर उपलब्ध है। लागत इस पृष्ठ पर नहीं दी गई है; आप कोटेशन माँगें और संस्करण तथा मात्रा बताएँ।
सारांश
जो हाथ केवल हिलता है और जो हाथ छूकर जानता है, उनमें बड़ा अंतर है। Revo 3 U21VT में 21 DoF, 500 Hz संचार, ≥100 N ग्रिप बल और हथेली तथा उँगली-नोक का दोहरा स्पर्श-संवेदन एक ही उपकरण में प्रकाशित हैं। वज़न, IP रेटिंग और अन्य अप्रकाशित विवरण कोटेशन पर पुष्ट होंगे। यदि आप अनुसंधान या स्वचालन के लिए स्पर्श-सक्षम कुशल हाथ देख रहे हैं, तो यह पृष्ठ शुरुआती बिंदु है।